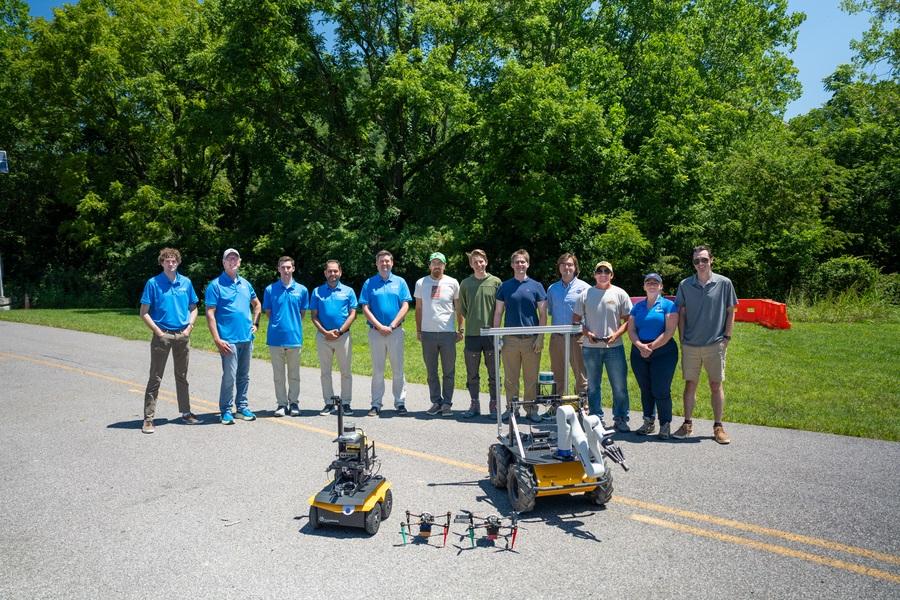
NASA-nyň ASTRA (Adaptive Sensing Technology for Responsive Autonomy) topary ylmy wezipeleri özbaşdak saýlap, Ýerden üznüksiz görkezme almazdan iş meýilnamasyny üýtgedip bilýän üç sany robotyň meýdan synaglaryny geçirdi.
Iýul aýynda geçirilen synaglara dürli enjamlar bilen üpjün edilen bir dron we iki sany rower gatnaşdy. Dron gözleg işlerini amala aşyrdy, rowerleriň biri lidar kartasyny düzdi we nawigasiýa kömek etdi, robotlaşdyrylan el bilen enjamlaşdyrylan ikinji rower bolsa nusgalary toplady.
Alymlar başlangyç ylmy maksatlary kesgitledi. Soňra ulgam töwekgelçilikleri we mümkin bolan ylmy ähmiýeti deňeşdirip, haýsy ýeri öwrenmelidigini hem-de bu iş üçin haýsy enjamyň laýykdygyny özbaşdak seljerdi. Şeýle-de ol daş-töweregi howplar babatda yzygiderli gözegçilikde saklap, täze maglumatlara görä hereket strategiýasyny üýtgedip durdy.
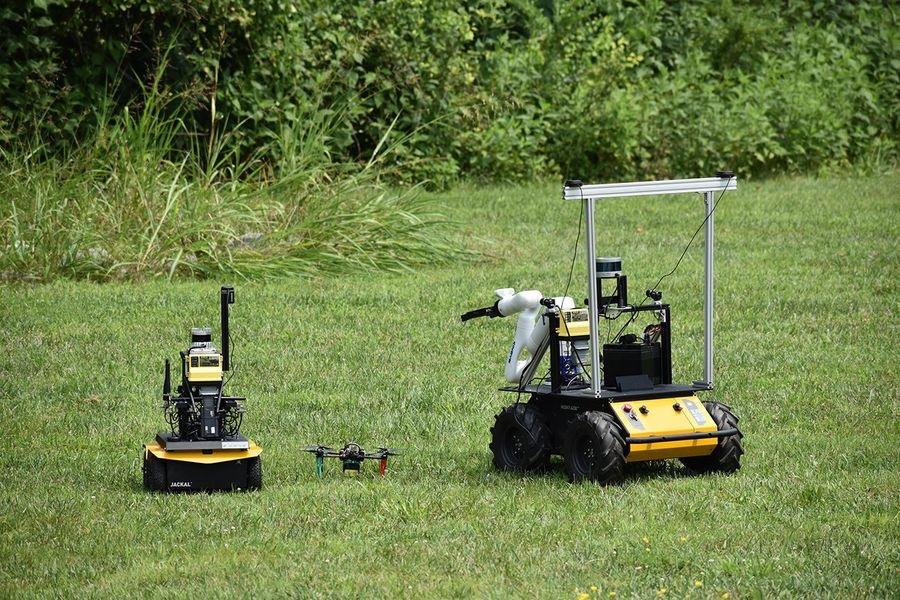
Synagyň esasy maksatlarynyň biri robotlar toparynyň iş wagtynda täze maksada geçip bilýändigini barlamakdy. Synag munuň mümkindigini görkezdi. Dron goşmaça özüni gyzyklandyran bir ýeri ýüze çykaranda, ulgam tapyndyny seljermegi wagtlaýyn togtadyp, başlangyç işi ýatyrmazdan, başga bir enjamy şol ýere ugrukdyrdy.
Karar kabul edilende robotlaryň elýeterliligi, maksada çenli aralyk, hereket tizligi, kartalaşdyrmagyň ýa-da nusga almagyň ylmy ähmiýeti, şeýle hem alymlar üçin täze maglumatlary mümkin boldugyça çalt almak zerurlygy göz öňünde tutuldy.
«Biz missiýalarda ozal edip bolmadyk işleri ýerine ýetirmäge mümkinçilik bermek isleýäris. Sebäbi öň olaryň bortunda bu ölçegleriň ählisini bir wagtyň özünde deňeşdirip, karar berip bilýän ulgam ýokdy» diýip, NASA-nyň Goddard kosmos uçuş merkeziniň ASTRA taslamasynyň baş ylmy işgäri Betani Teýling düşündirdi.
Bu tehnologiýa signal gijikmesi sebäpli enjamlary el bilen dolandyrmak mümkin bolmadyk missiýalar üçin niýetlenýär. Şeýle missiýalara daşky planetalary öwrenmek hem-de Aýyň we Marsyň kosmonawtlar üçin howply ýa-da barmasy kyn ýerlerini barlamak degişlidir.